최신 버전 정보는 1.33.5에서 확인하세요.
6.1.1 가상 모드
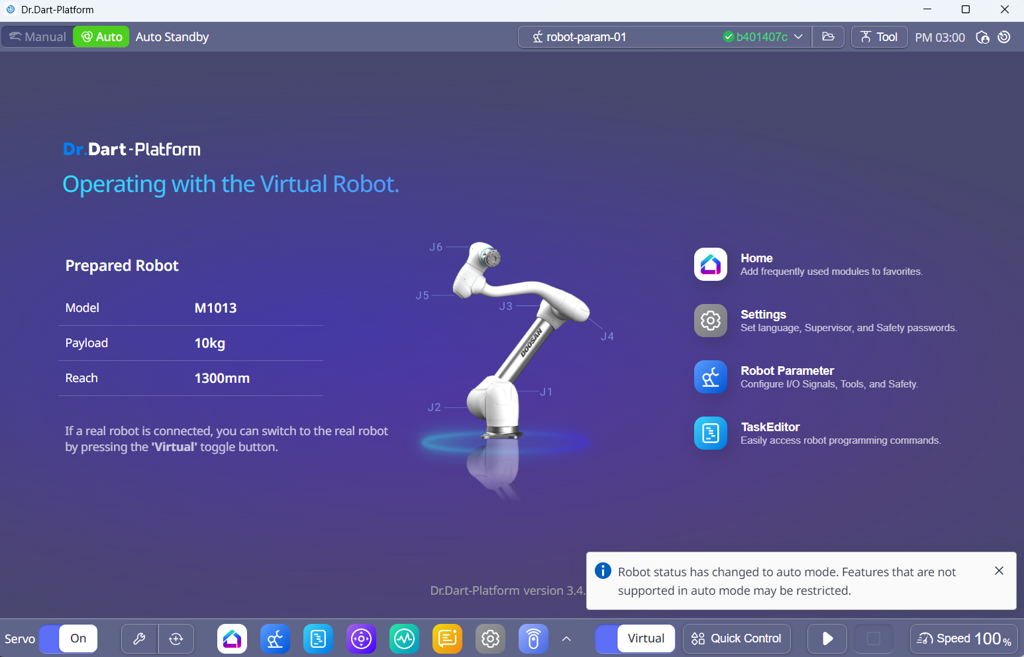
개요
가상 모드는 실제 로봇 하드웨어 없이 두산 로봇 컨트롤러(DRCF)를 소프트웨어로 완전히 시뮬레이션합니다. 주로 개발, 테스트, 디버깅에 사용하며, 실제 운전에서 쓰는 것과 같은 API로 모션 명령과 DRL 명령을 실행할 수 있습니다.
이 모드는 다음과 같은 경우에 가장 적합합니다.
배포 전에 API 시퀀스나 프로그램 로직을 검증할 때
하드웨어 위험 없이 모션이나 DRL 스크립트를 안전하게 테스트할 때
가상 컨트롤러로 ROS2나 네트워크 통합을 할 때
모든 모션, I/O, 안전 상태는 논리적으로 시뮬레이션됩니다. 컨트롤러가 내부에서 로봇 기구학(Kinematics)을 계산하지만, 실제 토크, 전류, 피드백은 적용되지 않습니다.
주요 기능
같은 API와 프로토콜: 실제 로봇과 같은 TCP/UDP 통신 스택을 사용합니다.
소프트웨어 기반 모션: movej, movel, DRL 명령을 시뮬레이션에서만 실행합니다.
DRL 호환성: DRL 스크립트를 정상적으로 실행, 일시 정지, 정지할 수 있습니다.
서보 및 안전 회로 없음: 안전 상태와 서보 제어는 논리적으로 시뮬레이션됩니다.
모니터링 지원: 모든 모니터링 콜백이 실제 모드와 구조가 같은 데이터를 전달합니다.
참고 및 주의 사항
물리적 피드백 없음: 힘/토크 API와 순응 제어 API는 시뮬레이션 데이터만 반환합니다.
하드웨어 I/O 없음: 디지털/아날로그 I/O와 Modbus 신호가 실제 장치로 전송되지 않습니다.
시뮬레이션 전용: 캘리브레이션이나 힘 제어(Force Control) 작업에는 적합하지 않습니다.
RT 제어 미지원: 실시간(RT) 제어는 실제 로봇에서만 지원합니다.