최신 버전 정보는 1.33.5에서 확인하세요.
6.1.2 실제 모드
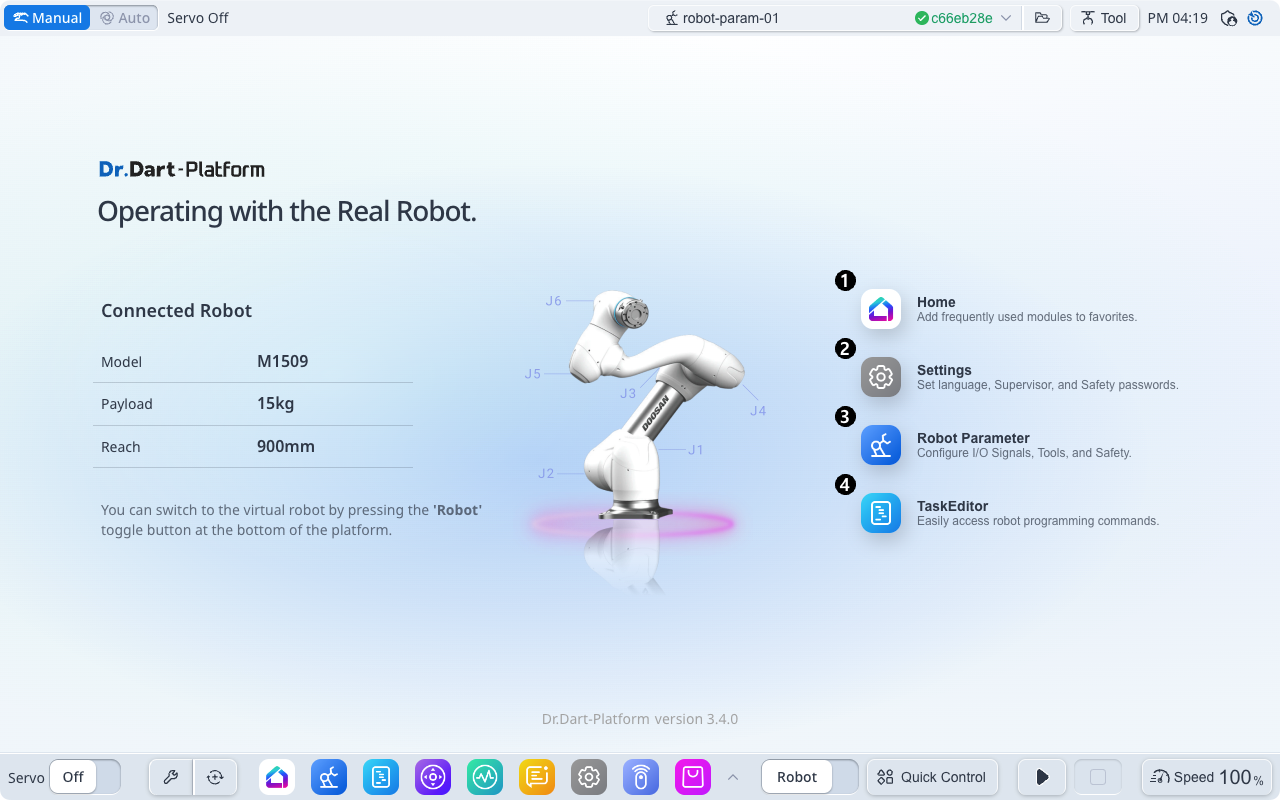
개요
실제 모드는 컨트롤러에 연결된 실제 로봇에서 로봇 모션과 프로그램을 실행할 때 사용합니다. 서보 전원, 토크 생성, 안전 모니터링이 활성화된 상태에서 로봇을 물리적으로 완전히 제어합니다. 모든 명령이 실시간 조건에서 동작하므로 적절한 안전 설정과 제어권(Control Authority)이 필요합니다.
이 모드는 다음과 같은 경우에 가장 적합합니다.
검증된 모션과 DRL 프로그램을 실제 로봇에서 실행할 때
캘리브레이션, 힘/토크 제어, 페이로드 식별을 할 때
실제 하드웨어 루프에서 센서, Modbus, I/O 장치를 통합할 때
주요 기능
완전한 하드웨어 제어: 명령이 실제 서보 모터와 조인트를 실시간으로 구동합니다.
안전 회로 활성화: 비상 정지(Emergency Stop), 안전 정지(Safe Stop), 복구 시스템이 동작합니다.
서보 및 전원 관리: 모션에는 서보 온이 필요하며, 서보 오프하면 즉시 전원이 차단됩니다.
센서 피드백: get_external_torque(), get_tool_force() 같은 API가 실제 센서 데이터를 반환합니다.
안전 모니터링: 알람, 안전 상태, I/O 이벤트가 콜백으로 갱신됩니다.
참고 및 주의 사항
서보 온 필요: 모션을 실행하기 전에 반드시 서보 온을 해야 합니다.
안전 리셋: 안전 정지나 안전 오프 상태라면 계속하기 전에 안전 리셋을 하세요.
툴 및 페이로드 확인: 설정이 잘못되면 불안정해지거나 드리프트가 발생할 수 있습니다.
힘 제어(Force Control) 주의: 순응 제어나 힘 제어를 사용할 때는 방향과 게인을 확인하세요.