최신 버전 정보는 1.33.5에서 확인하세요.
app_weld_weave_cond_trapezoidal
정의
DRFLEx.h, CDRFLEx 클래스의 public 섹션
bool app_weld_weave_cond_trapezoidal(CONFIG_TRAPEZOID_WEAVING_SETTING pConfigtrapezoidweavingsetting)
{
    return _app_weld_weave_cond_trapezoidal(_rbtCtrl, pConfigtrapezoidweavingsetting);
};
기능
이 함수는 사다리꼴 위빙 조건을 설정합니다. 이 조건은 용접 활성화(app_weld_enable_analog / app_weld_enable_digital)부터 비활성화(app_weld_disable_digital)까지 정의한 용접 구간 안에서만 유효하며, 이 구간 밖에서 함수를 실행하면 오류가 발생합니다.
위빙 조건은 위빙 좌표계에서 정의합니다. 위빙 좌표계에서는 용접 경로의 진행 방향이 위빙 x축이고, 위빙 x축과 TCP-z 방향의 벡터곱(cross-product) 방향이 위빙 y축입니다.
좌표계와 위빙 설정 매개변수는 아래 그림을 참고하세요.
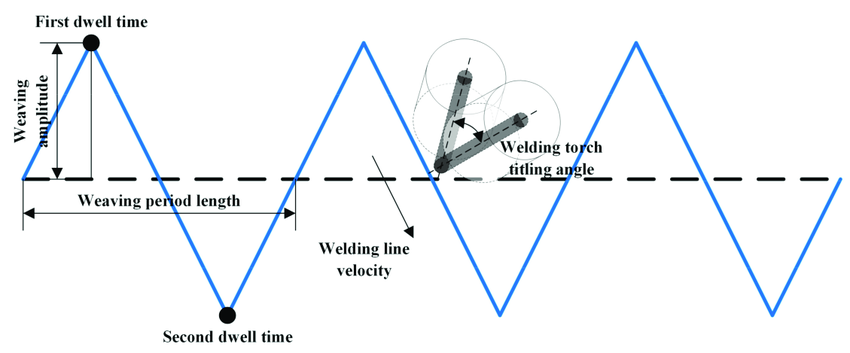
위빙 좌표계와 매개변수
하나의 용접 구간에서는 위빙 조건을 하나만 사용할 수 있습니다. 용접 중에는 app_weld_adj_welding_cond_analog / app_weld_set_weld_cond_digital 명령으로 오프셋이나 위빙 폭을 조정하거나, 티치펜던트의 용접 조건 팝업에서 전압/전류/속도와 오프셋을 조정할 수 있습니다.
단, 펜던트에서 위빙 조건을 조정하려면 조건 조정 상태가 RESET이어야 합니다. 즉, 조건을 마지막으로 app_weld_set_weld_cond_digital로 설정한 경우에만 조정할 수 있습니다.
인수
인수 이름 |
자료형 |
기본값 |
설명 |
|---|---|---|---|
wv_offset |
float[2] |
[0, 0] |
[0] 위빙 좌표계 y축 오프셋(mm) |
wv_angle |
float |
0 |
위빙 x축을 기준으로 한 위빙 평면의 회전 각도(deg) |
wv_param |
list(float[10]) |
[0, 1.5, 0, -1.5, 0.3, 0.1, 0.3, 0.3, 0.1, 0.3] |
[0] 위빙 점 1 - X(mm) |
반환값
값 |
설명 |
|---|---|
|
오류 |
|
성공 |
예제
CONFIG_TRAPEZOID_WEAVING_SETTING weaving_trap;

weaving_trap._fOffsetY = 0.0;
weaving_trap._fOffsetZ = 0.0;
weaving_trap._fGradient = 0.0;

weaving_trap._fwPT1[0] = 0.0;   // 위빙 점 1 - X
weaving_trap._fwPT1[1] = 1.5;   // 위빙 점 1 - Y
weaving_trap._fwPT2[0] = 0.0;   // 위빙 점 2 - X
weaving_trap._fwPT2[1] = -1.5;  // 위빙 점 2 - Y
weaving_trap._fwT1 = 0.3;   // 1→2 이동 시간
weaving_trap._fwTAcc1 = 0.1;   // 가감속 시간
weaving_trap._fwTTD1 = 0.3;   // 점 1 정지 시간
weaving_trap._fwT2 = 0.3;   // 2→1 이동 시간
weaving_trap._fwTAcc2 = 0.1;   // 가감속 시간
weaving_trap._fwTTD2 = 0.3;   // 점 2 정지 시간

Drfl.app_weld_weave_cond_trapezoidal(weaving_trap);
이 예제는 y 방향으로 ±1.5 mm 사이를 진동하고 0.3 s 동안 정지하며 부드럽게 가속하는 사다리꼴 위빙 경로를 정의합니다. 박판 용접에 적합합니다.