이전 버전(1.33.4)의 문서를 보고 있습니다. 이 버전은 계속 지원됩니다.
최신 버전 정보는 1.33.5에서 확인하세요.
최신 버전 정보는 1.33.5에서 확인하세요.
3.1 공통
공통 함수는 다음 예외를 제외하고 수동 모드와 자동 모드에서 모두 호출할 수 있습니다. 수동 모드 전용: set_tool, add_tool, del_tool, set_tcp, add_tcp, del_tcp, set_tool_shape, overwrite_user_cart_coord. 자동 모드 전용: set_state_led_color, set_state_led_off, state_led_reset, get_state_led_rule, drl_start, drl_resume, change_operation_speed, system_shut_down.
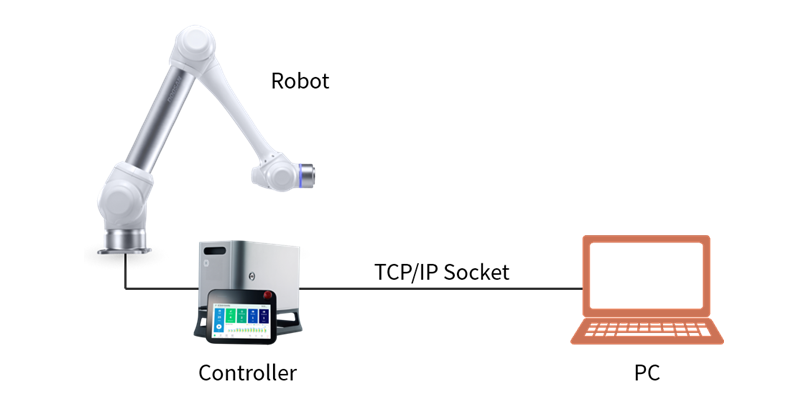
이 함수들은 시스템 연결, 모드/상태 모니터링, 프로그램 실행 유틸리티, 모션 실행 인터페이스, 로봇 기구학(Kinematics), I/O 제어, 툴/TCP 설정, 안전 상태 모니터링, 그 밖의 다양한 컨트롤러 수준 서비스를 포함합니다.
- 3.1.1 연결
- 3.1.2 모드/상태
- 3.1.3 모니터링/콜백
- 3.1.4 프로그램/DRL 실행
- 3.1.5 모션 실행
- 3.1.6 위치
- 3.1.7 기구학/수학
- 3.1.8 속도
- 3.1.9 힘/순응 제어
- 3.1.10 툴
- 3.1.11 TCP
- 3.1.12 페이로드
- 3.1.13 좌표계
- 3.1.14 I/O
- 3.1.15 Modbus 통신
- 3.1.16 시리얼(플랜지)
- 3.1.17 TP
- 3.1.18 알람 보고
- 3.1.19 LED
- 3.1.20 안전(설정 매개변수)
- 3.1.21 안전(상태/모드)
- 3.1.22 서보 전원
- 3.1.23 Hold to Run(H2R)