이전 버전(1.33.4)의 문서를 보고 있습니다. 이 버전은 계속 지원됩니다.
최신 버전 정보는 1.33.5에서 확인하세요.
최신 버전 정보는 1.33.5에서 확인하세요.
3.3 자동 모드
자동 모드에서는 미리 정의한 작업, DRL 프로그램, 모션 시퀀스가 사용자의 직접 조작 없이 실행되어 로봇을 완전히 자동으로 운용합니다. Task Builder나 Task Writer로 만든 프로그램을 가상 모드에서 검증한 다음 실제 로봇에서 실행할 수 있으며, 툴 무게와 무게 중심 측정 같은 준비 기능도 이 모드에서 지원합니다.
위험성 평가에서 요구하는 경우, WCM > Robot > Safety I/O에서 3포지션 인에이블 스위치를 설정해야 합니다. 이때 재생(Play), 시작(Start), 재개(Resume), 서보 온 동작을 하려면 스위치를 반드시 가운데 활성 위치로 유지해야 합니다.
로봇이 자동 모드이면 LED 표시등이 흰색으로 켜집니다.
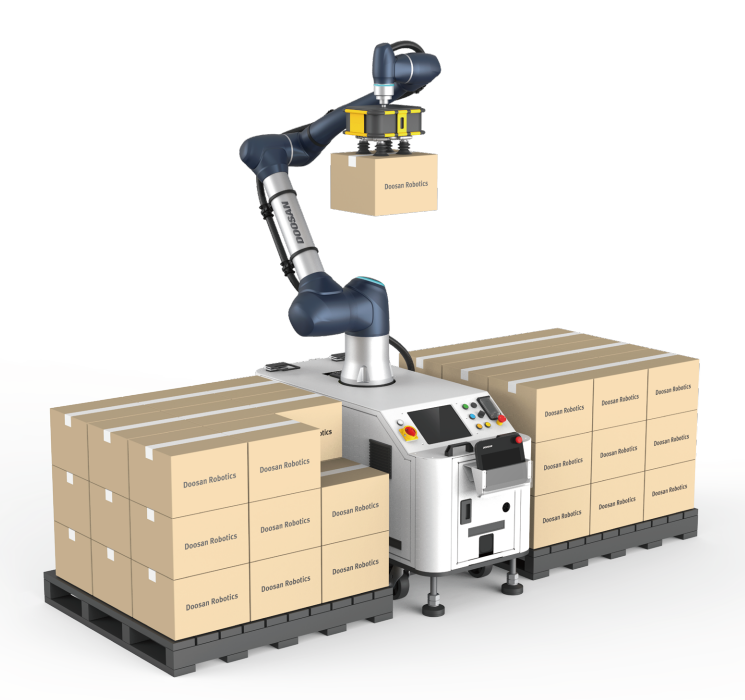
자동 모드는 프로그램 흐름 전체를 실행하기 위한 모드이고, 수동 모드는 조그 같은 단일 동작으로 제한됩니다. 수동 모드에서는 컨트롤러가 TCP 속도를 250 mm/s(H2515, H2017, P3020은 500 mm/s)로 제한합니다. 모션은 이 제한을 넘지 않도록 계획되며, 제한값의 110 %를 넘으면 TCP 속도 위반 알람이 발생합니다. movej 같은 고속 명령은 수동 모드에서 과속 오류를 일으킬 수 있으므로, 최대 속도 모션이나 연속 궤적(Trajectory) 모션은 반드시 자동 모드에서 실행해야 합니다.