이전 버전(1.33.4)의 문서를 보고 있습니다. 이 버전은 계속 지원됩니다.
최신 버전 정보는 1.33.5에서 확인하세요.
최신 버전 정보는 1.33.5에서 확인하세요.
3.2 수동 모드
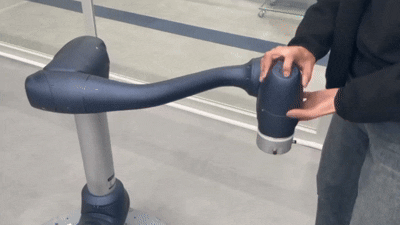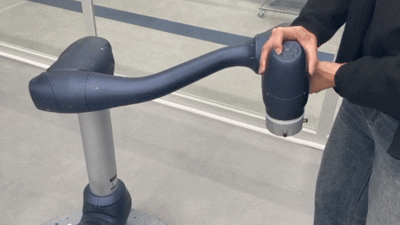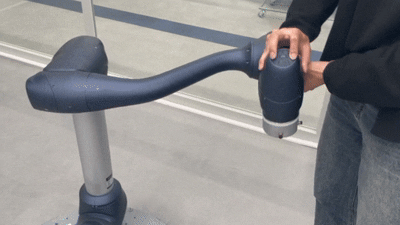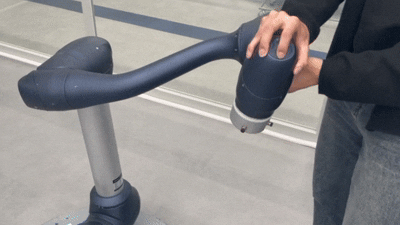
수동 모드에는 사용자가 로봇을 직접 조작하거나 물리적 입력 장치로 로봇과 상호작용할 수 있게 하는 API 함수가 포함됩니다.
로봇이 수동(교시) 모드이면 LED 표시등이 파란색으로 켜집니다.
이 함수들은 보통 다음 상호작용 방법과 함께 사용합니다.
티치펜던트 기반 조작
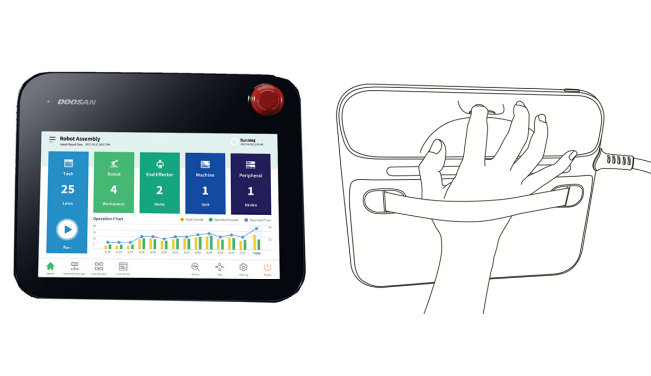
티치펜던트로 다음과 같은 여러 방식으로 로봇을 직접 조작할 수 있습니다.
조그: 조인트 또는 작업 공간 기준의 증분 모션
이동: 목표 조인트 위치나 직교 좌표 포즈로 직접 이동
좌표계 선택: 기준 좌표계(TCP, 베이스 등) 선택
정렬 및 원점 복귀(Homing): 축 정렬 또는 로봇을 홈 위치로 이동
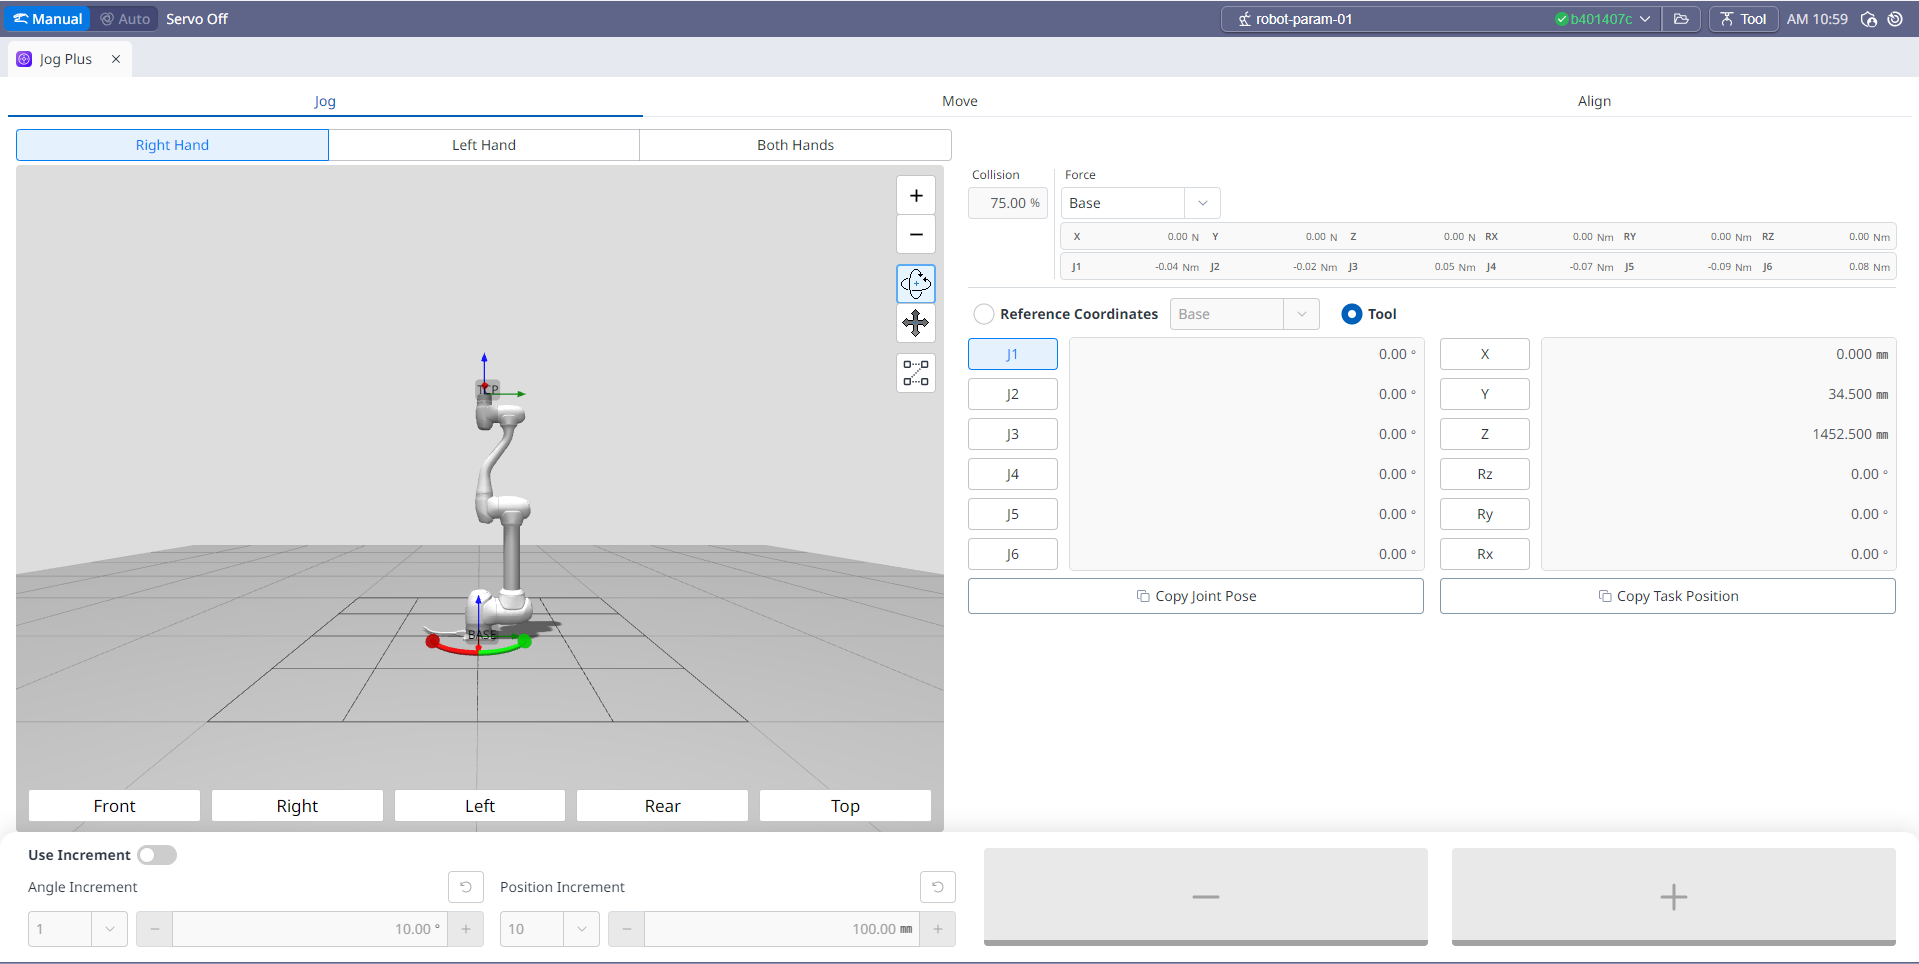
조그
다음 좌표계 기반 모션 예제는 수동 모드에서 정밀한 수동 조정을 하는 방법을 보여 줍니다.
핸드가이딩 및 콕핏 제어
티치펜던트 뒷면의 핸드가이딩 버튼을 누르면 로봇이 순응 모드로 전환됩니다. 작업자는 플랜지를 잡고 로봇을 원하는 포즈로 직접 움직일 수 있습니다. 로봇 위치를 매우 직관적으로 조정할 수 있는 방법입니다.
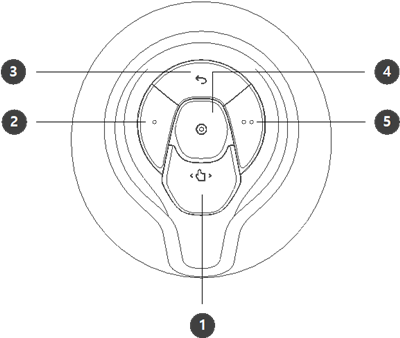
로봇 플랜지 위의 콕핏 인터페이스로도 로봇 암에서 직접 조그, 위치 조정, 자세 명령 같은 수동 제어를 할 수 있습니다.
수동 모드에 대한 자세한 안내는 아래 링크를 참고하세요.
수동 모드 교육 과정