1.4 실시간 외부 제어
실시간 외부 제어(Real-time External Control)는 외부 PC에서 두산 컨트롤러를 거쳐 로봇 암을 직접 제어하려는 사용자를 위한 UDP/IP 기반 통신 API입니다.
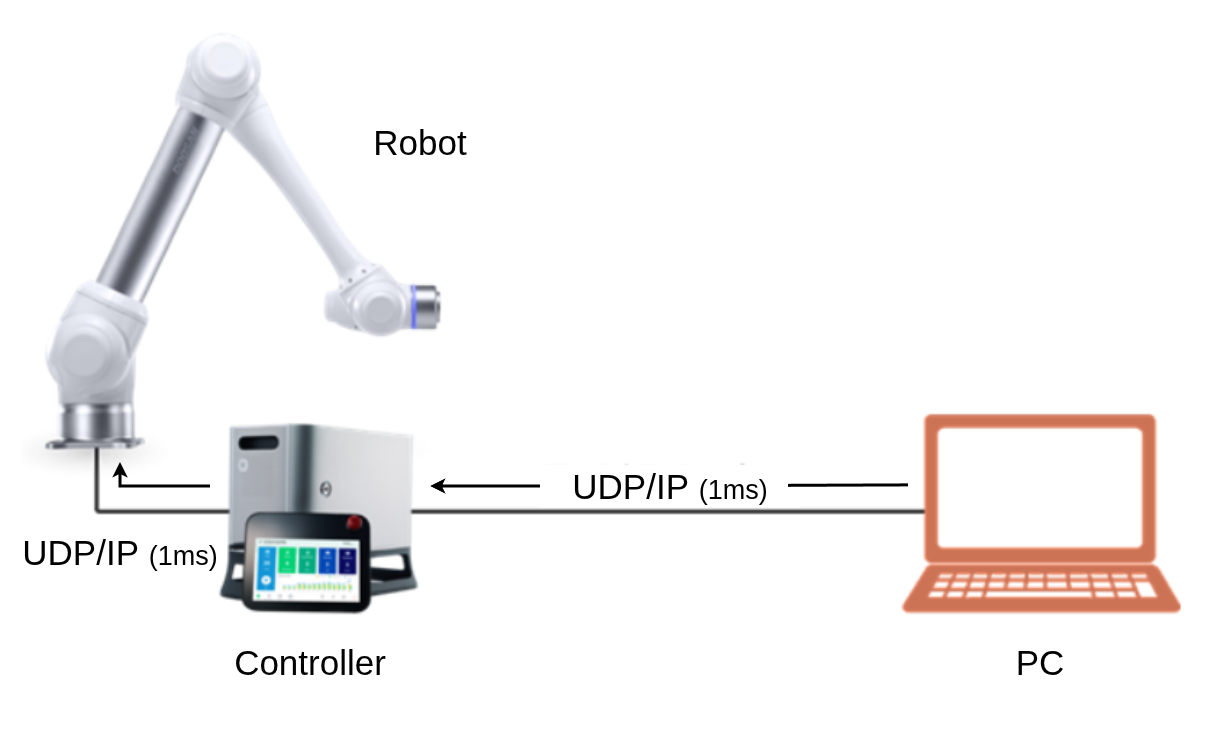
실시간 UDP 통신
기존 TCP/IP 기반 통신 API와 독립적으로 동작합니다. 최대 1 kHz의 설정된 주기로 실시간 제어(Real-time Control)에 필요한 입력 데이터(외부 컨트롤러 → 로봇 컨트롤러)와 출력 데이터(로봇 컨트롤러 → 외부 컨트롤러)를 주고받으며, 서보 제어 명령(servoj_rt, servol_rt, speedj_rt, speedl_rt, torque_rt)을 별도로 보낼 수도 있습니다.
참고
RT 채널은 최대 1 kHz의 고속 통신을 지원하지만, 표준 TCP/IP API는 이보다 느린 주기로 동작합니다. TCP/IP 채널의 모니터링 데이터는 DRCF v2와 3.5 이전의 DRCF v3에서는 10 Hz로, DRCF 3.5 이상에서는 50 Hz로 전송됩니다.